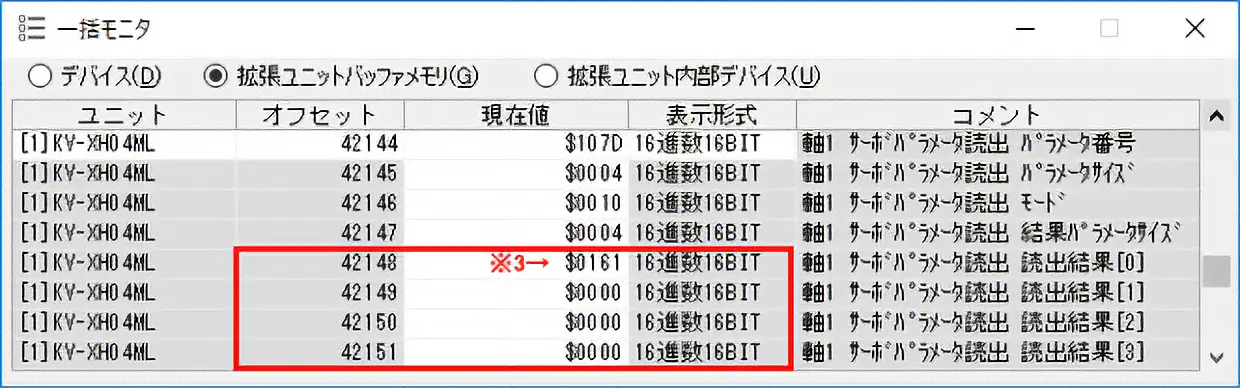
품명]
오리엔탈모터 드라이버(MECHATROLINK-III) : AZD2A-KM3, AZD2B-KM3, AZD3A-KM3, AZD4A-KM3
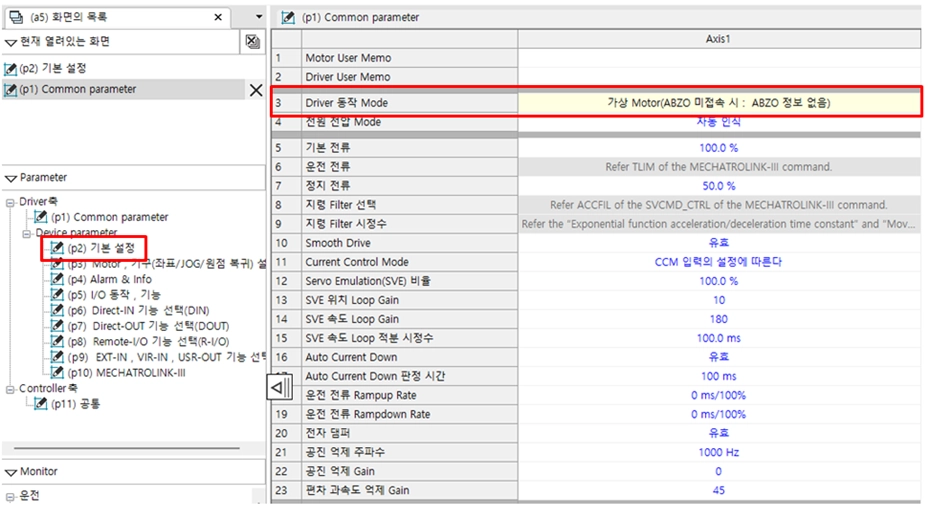
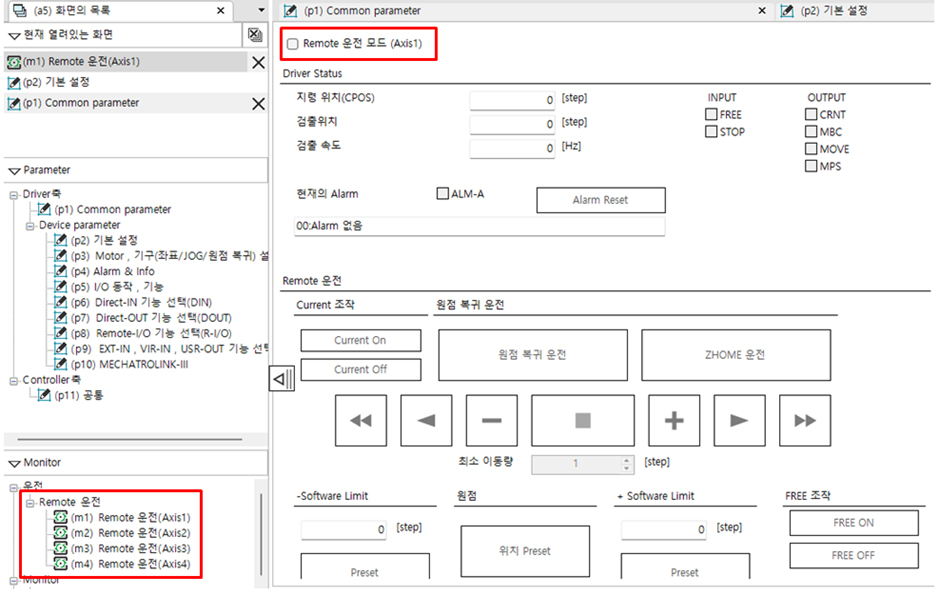
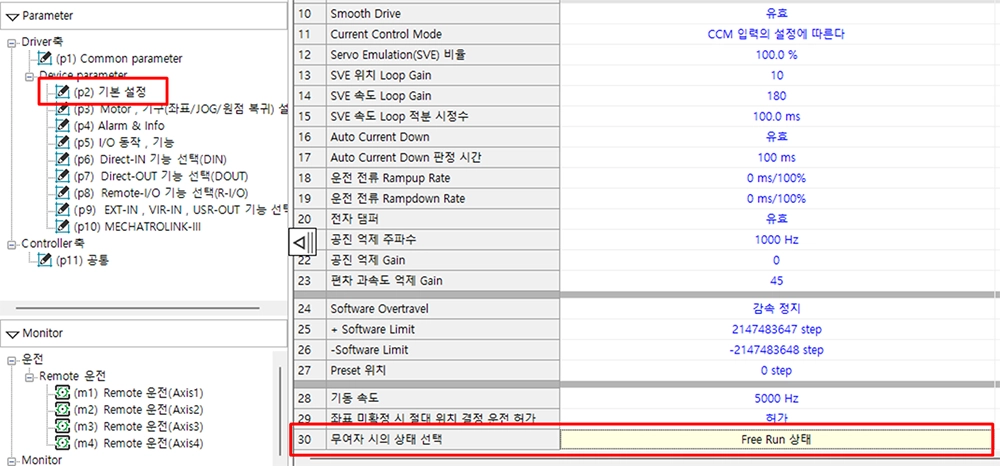
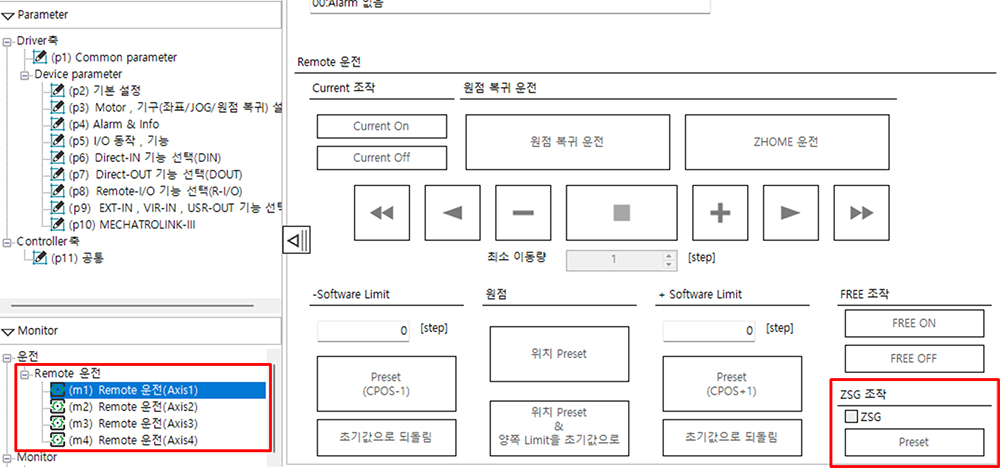
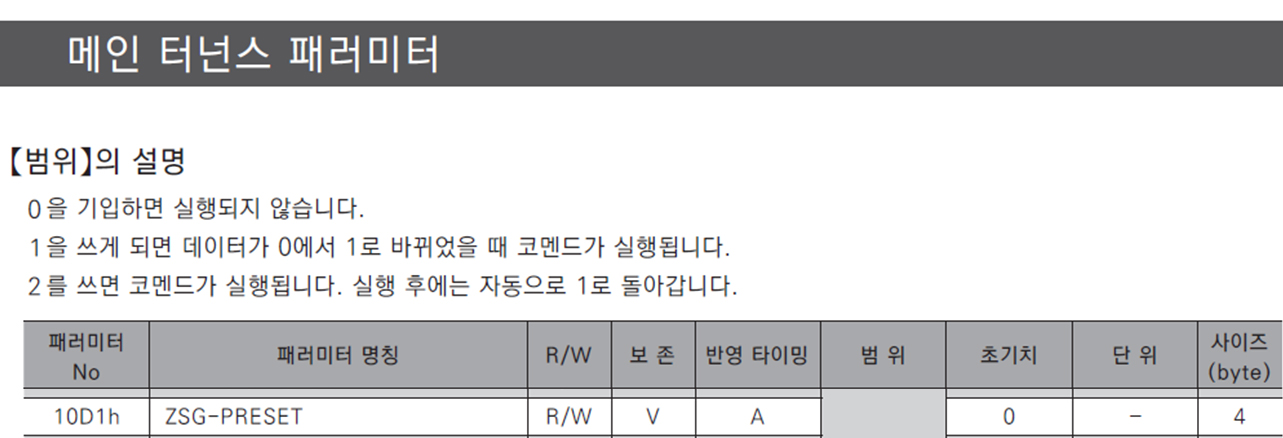
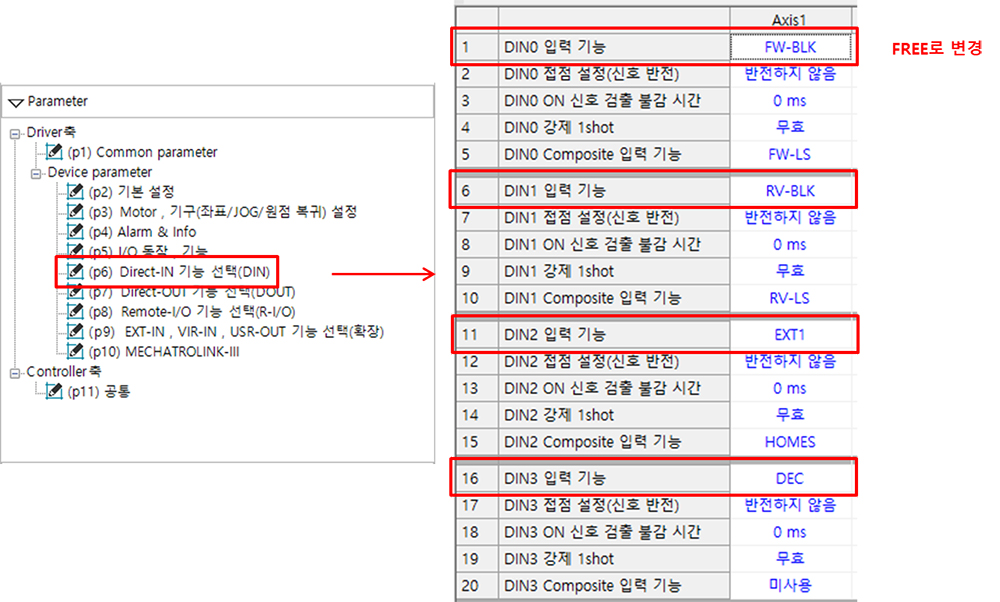
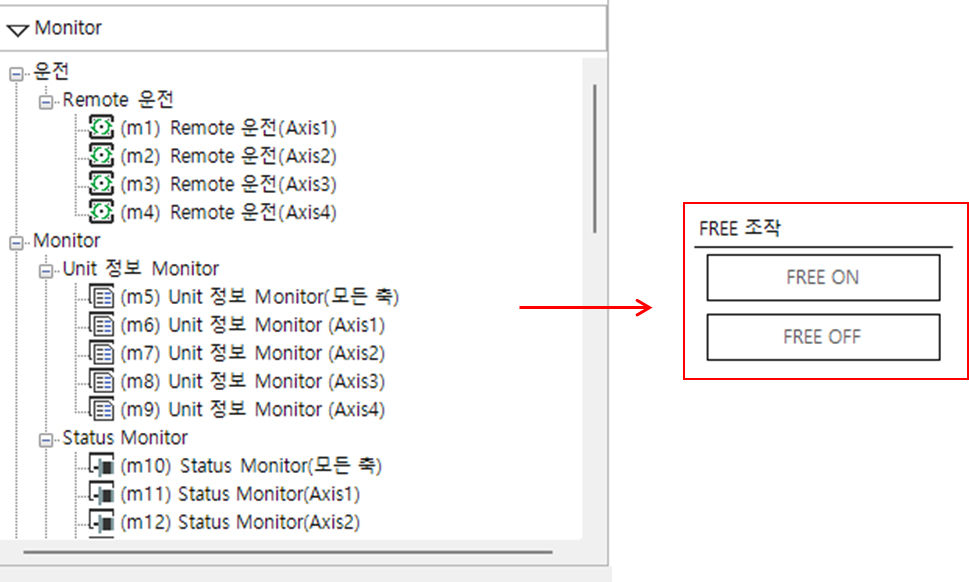
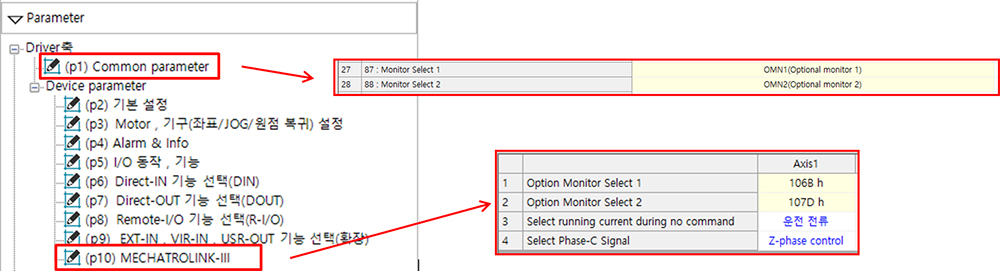
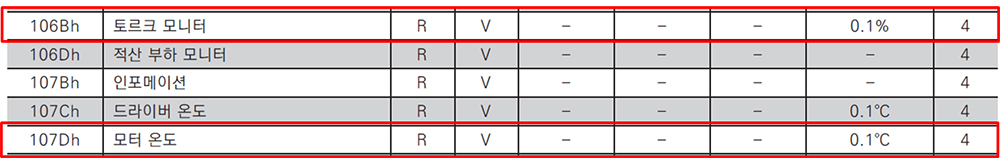
KV STUDIO의 다음 파라미터를 설정하는 것으로 테이블 1회전마다 자동으로 위치를 0°로 클리어 할 수 있습니다.
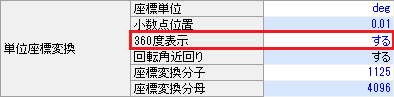
이 설정을 한 경우에는 반드시 당사 지원 소프트웨어인 MEXE02와 키엔스 소프트웨어 KV STUDIO로 전자 기어비를 변경해 주세요
전자기어비를 변경을 하지 않으면 한 방향으로 계속 회전시킨 뒤 전원을 다시 투입했을 때 0° 위치가 어긋날 수 있습니다.
전자 기어비 변경에는 다음과 같은 조건이 있습니다.
조건 1 : 1800÷(360° 회전시의 모터축의 회전수)의 계산 결과가 정수가 될 것
- 설치 치수 20mm, 28mm ABZO 센서 부착 모터의 경우 1800이 아니라 900입니다.
조건 2 : 360°회전시의 step수가 2의 n승의 값이 될 것
- 모터 1회전이 10000 step에 가까운 숫자를 사용해 주세요.
다음 예시를 바탕으로 전자 기어비의 계산 절차를 설명합니다.
Ex) AZM46AK-PS10 (감속비 10 유성기어 탑재)로 감속기 출력측 1회전을 0~360° 범위로 관리하고 싶은 경우
조건 1 :
1800÷(360°회전시의 모터축의 회전수)=1800÷10회전=180 ←정수이므로 OK
조건 2 :
360° 회전시의 step수가 2의 n승으로, 모터 1회전이 10000step에 가까운 숫자를 구하면 이하의 숫자가 됩니다.
360°회전시(모터축은 10회전)의 step수 65536step(2의 16승) →모터 1회전 6553.6step
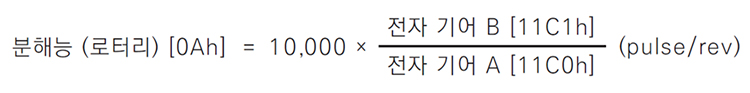
(AZ다축 10-21MK.(MECHAIII) 취급설명서 발췌)
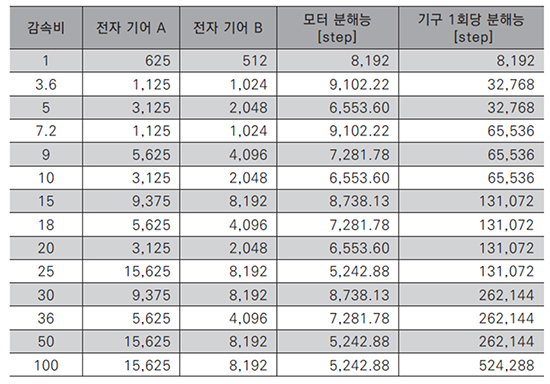
전자 기어비 A,B의 설정 범위는 1 ~ 65535인 정수 값입니다.
이에 따라 계산을 진행하면
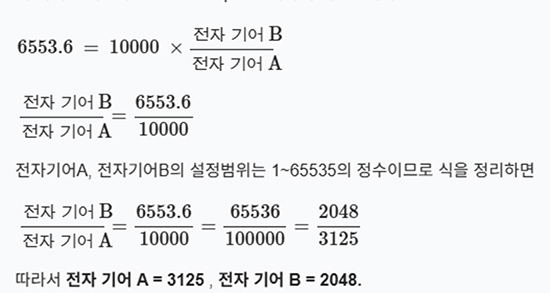
<전자기어비 일람>
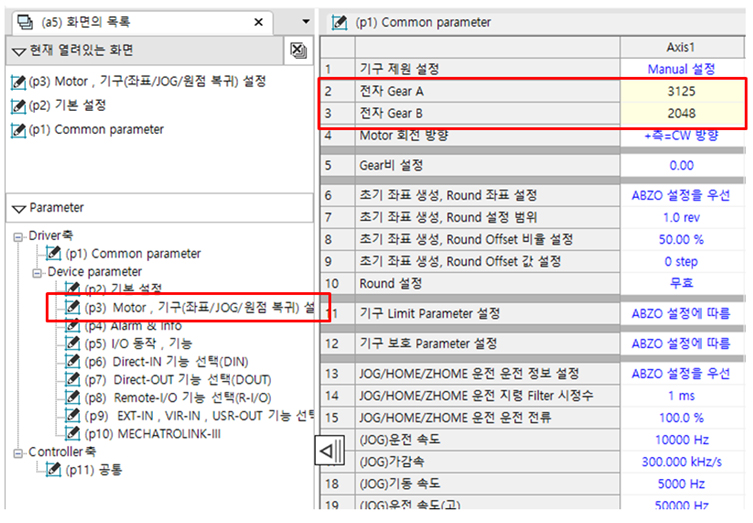
→ MEXE02 소프트웨어의 전자기어비 설정
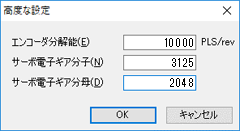
이 후 KV STUDIO에서의 설정은 소수점 위치를 0.01로 계산하여 산출한 전자기어비 A,B 값을 아래와 같이 입력합니다.
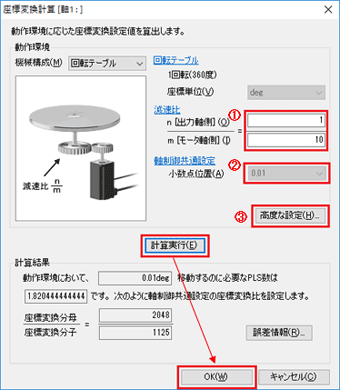 |
① 감속비 10 입력 ② 0.01 ③ 다음 값 입력
|
 |
계산이 끝나면 아래와 같이 좌표 변환 분자, 분모가 설정됩니다.
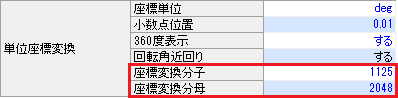
※ 주의
드라이버의 출하시 설정에서는
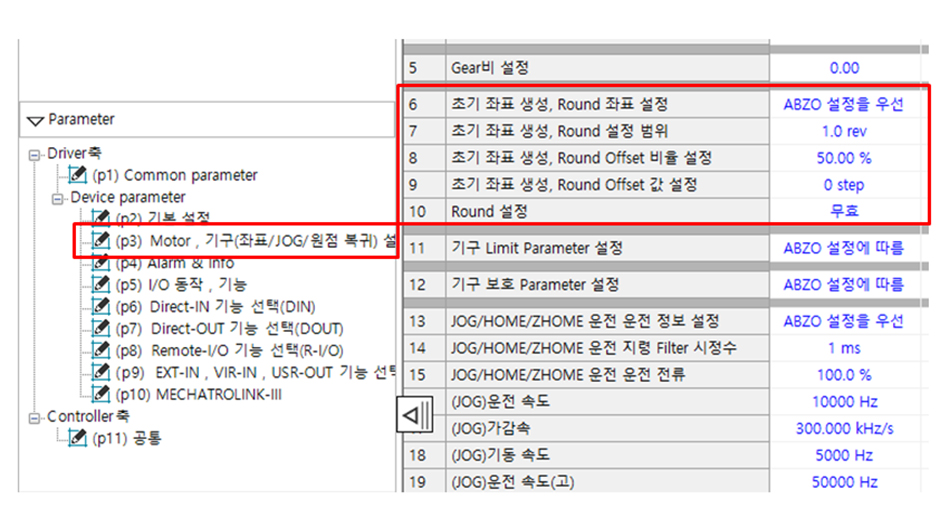
파라미터의 라운드 설정이 무효로 되어있습니다.
위치결정모듈 유닛과 조합하여
사용하는 경우 라운드 설정을 활성화하여 사용할 수 없습니다.
유효하게 하면 라운드
범위ㅐ를 벗어 나는 곳에서 “지령 펄스 이상” 알람이 발생합니다.
당사 소프트웨어 MEXE02에서 라운드 설정에 관한 설정은 변경하지 않고 초기 값 그대로 사용해주십시오.



 전국 판매망 안내
 제품 카탈로그 신청
 뉴스레터 구독