Quick Search

icon_history icon_history 최근 본 제품
icon_choice icon_choice 관심제품
icon_as icon_as 서포트툴
icon_cs icon_cs 고객 서비스

QUICK SEARCH

icon_menu
icon_history icon_history

최근 본 제품

icon_choice icon_choice

관심제품

icon_choice icon_choice

서포트 툴

icon_cs icon_cs

고객 서비스

이곳은 제품 및 회사에 관련하여 자주 물어오는 질문을 문답형식으로 정리하여 놓은 곳입니다.
이곳에 없는 사항은 고객문의 게시판을 이용하거나 담당자 E-mail로 직접 문의하시기 바랍니다.

q
[Stepping]
AR 시리즈와 AZ 시리즈의 DC 전원 입력 타입에서 과전압 알람의 발생 조건과 원인·대책은 무엇이 있나요.
close_arrow open_arrow

과전압 알람의 원인과 발생 조건을 아래에 나타냅니다.


발생 조건

드라이버에 입력되는 전압이 64 V 이상.

(※ 순간적으로라도 이 값을 초과하면 알람이 출력됩니다.)


원인과 대책

원인

대책 

 DC 전원의 출력 전압이 잘못됨

 DC 전원의 출력 전압을 드라이버 사양에 맞추십시오.

 회생 운전으로 과도한 회생 전압이 발생함

 • 속도를 낮추십시오.

 • 가감속 시간을 늘리십시오.


회생 전압이란

모터 운전 중에 외력에 의해 모터 샤프트가 회전하면서 발생하는 전압입니다.

예를 들면 관성이 큰 물체를 감속 정지시킬 때입니다.

감속 시에는 운전 시와 반대 방향으로 토크가 가해지지만 관성체는 계속 회전하려고 합니다.

그러면 모터 샤프트가 관성에 의해 강제로 회전하여 모터 자체가 발전기가 됩니다.

이때 발생하는 전압이 회생 전압입니다.

과전압 알람의 원인으로 회생 전압 발생이 의심되는 경우에는 위 대책과 같이 구동 조건을 재검토하십시오.

q
[Stepping]
AR 시리즈와 AZ 시리즈의 DC 전원 입력 타입에서 부족 전압 알람의 발생 조건과 원인·대책은 무어이 있나요.
close_arrow open_arrow

부족 전압 알람의 원인과 발생 조건을 아래의 조건에서 나타냅니다.


발생 조건

드라이버에 입력되는 전압이 18 V 이하인 상태가 5초 이상 지속됩니다.


원인과 대책

 원인 

 대책

 DC 전원 이상으로 인한 전압 강하

 DC 전원을 정비하거나 교체하십시오.

 전압이 변동할 수 있는 전원을 사용하여 발생한 전압 강하

 용량이 충분한 새 스위칭 전원을 사용하십시오.


q
[Stepping]
AR 시리즈(위치결정 기능 내장 타입)로 앱솔루트 백업 시스템을 구성하고 있습니다. 전원을 켜면 절대 위치 이상 알람이 출력되는데 원인은 무엇인가요
close_arrow open_arrow

아래에서 절대 위치 이상 알람의 원인과 해제 방법을 설명합니다.


절대 위치 이상 알람의 원인


1. 배터리를 연결하거나 교체한 후 처음 전원을 켠 경우

‘앱솔루트 백업 시스템’ 파라미터가 유효한 상태에서 배터리를 연결한 뒤 처음 전원을 켜면 반드시 알람이 출력됩니다.


대책

제품 사양에 따른 동작이므로 아래의 해제 방법에 따라 알람을 해제하십시오.


2. 모터 케이블 접촉이 불량하거나 전원 OFF 상태에서 케이블을 분리한 경우

전원 OFF 상태에서 모터 케이블을 꽂거나 뺀 경우 또는 접촉 불량 등이 발생한 경우, 다음에 전원을 켤 때 알람이 출력될 수 있습니다.


대책

•자체 제작한 케이블은 사용하지 마십시오. 모터 케이블을 연장할 때는 절대 위치 이상 알람이 발생하지 않도록 설계된 당사의 옵션 케이블을 사용하십시오.

•앱솔루트 백업 시스템 사용 시에는 모터 케이블을 분리하지 마십시오.

•모터 케이블을 분리한 경우에는 반드시 원점 복귀 운전을 실행하여 원점을 다시 설정하십시오.


3. 전원 OFF 상태에서 외부 충격이 가해진 경우

전원 OFF 상태에서 모터가 100 rad/s²(1 rad = 180/π) 이상의 각가속도 또는 각감속도로 회전한 경우 다음에 전원을 켤 때 알람이 출력됩니다. 기어드 타입이나 액추에이터 등에서 발생할 수 있습니다.


대책

•모터에 충격이 가해지지 않도록 주의하십시오.

•전원 OFF 상태에서 워크 위치 등을 조정할 때는 모터를 천천히 움직이십시오.

•전자 브레이크가 장착된 모터를 검토하십시오.


4. 다회전 동작 범위를 초과한 상태로 전원을 끈 후 처음 전원을 켠 경우

원점을 0으로 했을 때 다회전 동작 범위(−167,772~+167,772회전)를 초과한 상태에서 전원을 끄면 다음에 전원을 켤 때 알람이 출력됩니다.


대책

다회전 동작 범위를 초과하지 않도록 사용하십시오.


절대 위치 이상 알람의 해제 방법

절대 위치 이상 알람이 발생하면 먼저 P-CLR 입력으로 알람을 해제하십시오. 이어서 원점 복귀 운전 또는 P-PRESET을 실행하여 좌표를 확정하십시오.


q
[Stepping]
AR 시리즈의 전자 브레이크를 AR 드라이버를 거치지 않고 상위 시스템 등에서 직접 제어할 수 있나요?
close_arrow open_arrow

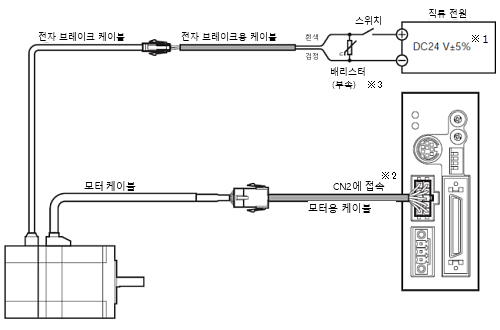
AR 시리즈의 전자 브레이크는 드라이버를 거치지 않고 외부 기기로 직접 제어할 수 있습니다.

아래 그림의 AR 시리즈 펄스열 입력 타입(DC 전원 입력) 제어 방법을 참고하십시오.


연결 절차

1. 전자 브레이크 케이블과 전자 브레이크용 케이블을 연결합니다.

2. 직류 전원의 +DC 24 V 단자와 GND 단자 사이에 배리스터를 병렬로 연결합니다.

(배리스터에는 극성이 없습니다.)

3. 전자 브레이크용 케이블의 리드선을 직류 전원에 연결합니다.

흰색 리드선은 직류 전원의 +DC 24 V에, 검은색 리드선은 GND 단자에 연결하십시오.


※1 모터와 드라이버 사이의 배선 거리는 30 m 이하로 하십시오.
※2 전원의 전류 용량은 다음과 같습니다.
AR24, AR26은 0.05 A 이상, AR46은 0.08 A 이상, AR66, AR69, AR98은 0.25 A 이상
※3 위치결정 기능 내장 타입(AC/DC 전원 입력)과 펄스열 입력 타입(AC 전원 입력)에는 배리스터가 부속되지 않습니다.
SEMITEC의 Z15D121 또는 동등품을 별도로 준비하십시오.


주의 사항
•전자 브레이크용 전원은 제어 전원과 별도로 준비하십시오.
(모터와 드라이버 사이의 배선을 20 m 이상 연장할 때는 DC 24 V ±4% 전원을 사용하십시오.)
•전자 브레이크용 케이블의 리드선에는 극성이 있으므로 올바르게 연결하십시오.
극성을 반대로 연결하면 전자 브레이크가 정상적으로 동작하지 않습니다.
•전자 브레이크는 무여자 작동형입니다.
스위치 접점을 닫으면(전압 인가) 해제되고 접점을 열면(전압 차단) 유지합니다.

q
[Stepping]
AR 시리즈가 정지해 있을 때 워크를 수동으로 조정하려고 합니다. C-ON 입력을 OFF하면 모터 샤프트가 프리 상태가 되나요?
close_arrow open_arrow

C-ON 입력을 OFF해도 샤프트가 완전히 프리 상태가 되지는 않습니다.

샤프트를 프리 상태로 만들려면 FREE 입력을 ON하십시오.


C-ON 입력을 OFF하면 모터의 여자는 차단되지만 모터 여자와 별개로 브레이크가 작동하여 모터 샤프트에 유지력이 작용합니다. 아래 표를 참조하십시오.
 

전자브레이크

입력 신호의 상태 

C-ON을 OFF

FREE를 ON

 있음

잠김
(전자 브레이크에 의한 유지) 

프리

 없음

 움직임이 뻑뻑해짐
(다이내믹 브레이크에 의한 유지)

프리 


FREE 입력을 ON하면 모터 여자를 차단하는 동시에 전자 브레이크와 다이내믹 브레이크를 해제할 수 있습니다. 그 결과 모터 샤프트가 프리 상태가 됩니다.


다이내믹 브레이크란

정지 상태에서 외력에 의해 모터가 회전하면 모터 내부 권선에 역기전압이 발생합니다. 이 전압을 모터에 되돌려 얻는 유지력을 다이내믹 브레이크라고 합니다. 역기전압으로부터 회로를 보호하는 역할을 합니다.

다이내믹 브레이크는 회전 속도에 따라 작동합니다. 따라서 C-ON이 OFF(모터가 무여자)일 때도 모터 샤프트가 완전히 프리 상태가 되지는 않습니다.

FREE 입력으로 다이내믹 브레이크를 해제할 때는 워크 낙하 등의 사고에 주의하십시오.

낙하 등으로 인해 드라이버나 고객의 장치가 파손될 수 있습니다.


2013년 설계 변경 전 제품

AR 시리즈는 2013년 8월에 설계가 변경되었습니다. 설계 변경 전 제품은 FREE 입력을 ON해도 다이내믹 브레이크를 해제할 수 없습니다. 샤프트를 프리 상태로 만들려면 전원을 끄십시오. (전자 브레이크 장착 타입은 전원 OFF 상태에서 외부에서 전자 브레이크를 해제해야 합니다.)

설계 변경 전후는 UL 마킹의 유무로 구분할 수 있습니다.

AR 시리즈 드라이버에 부착된 라벨에 아래 마킹이 있는지 확인하십시오.

UL 마킹 있음 → 설계 변경 후

UL 마킹 없음 → 설계 변경 전


q
[Stepping]
AZ 시리즈의 동력 차단 기능을 사용할 때 HWTO 입력에 인가하는 전압은 몇 V인가요?
close_arrow open_arrow

DC 24 V ±10%입니다.

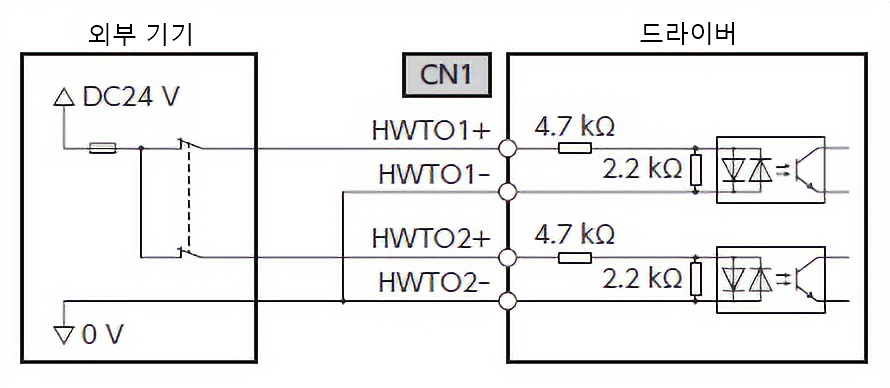
아래 그림과 같이 HWTO1 입력과 HWTO2 입력에는 4.7 kΩ의 제한 저항이 내장되어 있습니다. 따라서 DC 24 V 전원을 직접 연결하면 각각의 회로에 약 5 mA의 전류가 흐릅니다.

입력에 사용할 접점과 DC 24 V 전원을 선정할 때는 위 전류값을 고려하십시오.


【중요】

동력 차단 기능은 HWTO1 입력과 HWTO2 입력을 연동시켜야 정상적으로 작동합니다.

동력을 차단할 때는 반드시 두 입력을 모두 OFF하십시오.


q
[Stepping]
AZ 시리즈로, Modbus(RTU) RS-485 통신을 사용합니다. 운전 데이터 No.0의 '위치'에 음의 값을 설정하려면 어떻게 해야 합니까?
close_arrow open_arrow

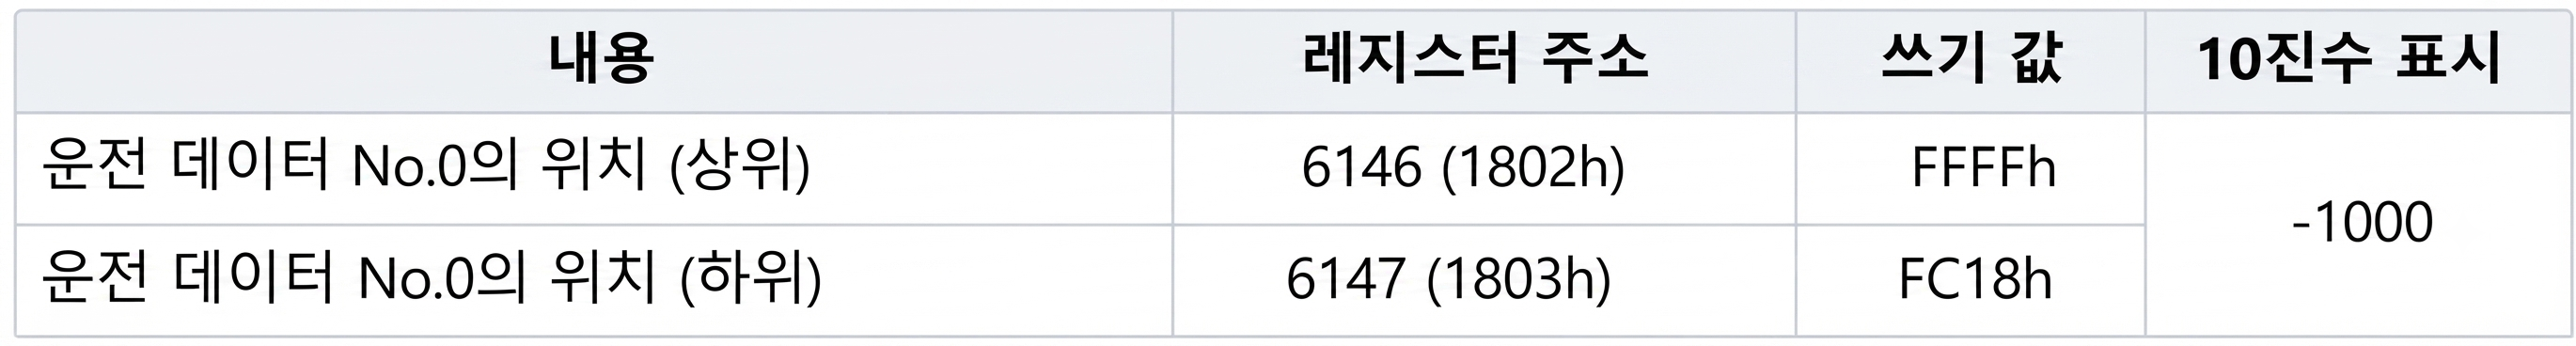
예를 들어 위치(position)에 -1000을 설정하는 경우, -1000을 16진수로 표현하면 FF FF FC 18h가 됩니다. ※ 10진수에서 16진수로의 변환은 함수 계산기 등으로 확실히 하십시오.

위치를 설정하기 위한 레지스터 주소는 기준 주소 +2(상위)와 기준 주소 +3(하위)입니다.

또한 운전 데이터 No.0의 기준 주소는 1800h입니다.

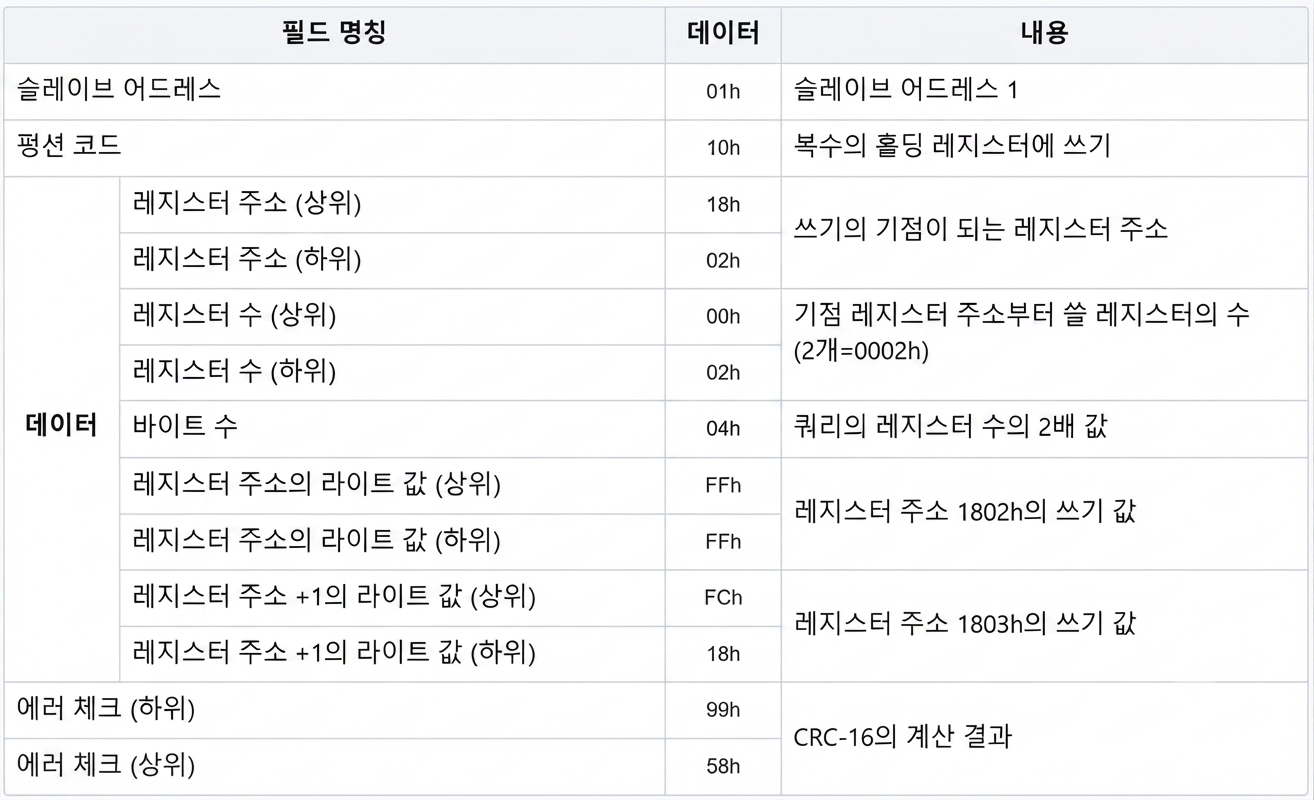
따라서 운전 데이터 No.0의 위치 레지스터 주소는 1802h(상위)와 1803h(하위)가 됩니다.


AZ시리즈(1호기)의 운전 데이터 No.0의 위치를 -1000으로 설정하는 경우의 쿼리는 다음과 같습니다.


q
[Stepping]
AZ 시리즈에서 지정한 데이터 No.의 운전이 완료되었는지 확인할 수 있는 방법이 있습니까?
close_arrow open_arrow

D-END 출력과 IN-POS 출력을 조합하여 운전 완료 여부를 확인할 수 있습니다.

위 두 출력의 상태를 확인하십시오. D-END와 IN-POS가 모두 ON인 경우, 지정한 운전 데이터 NO의 운전이 완료된 것입니다.

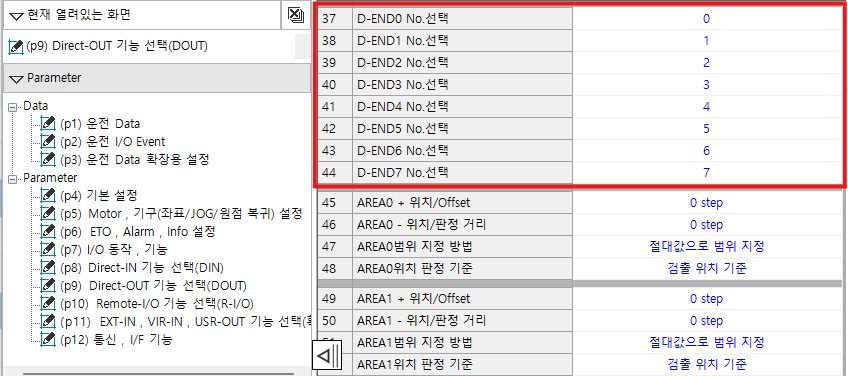
파라 미터의 D-END No.선택에 사용할 운전 데이터 No를 설정하십시오.


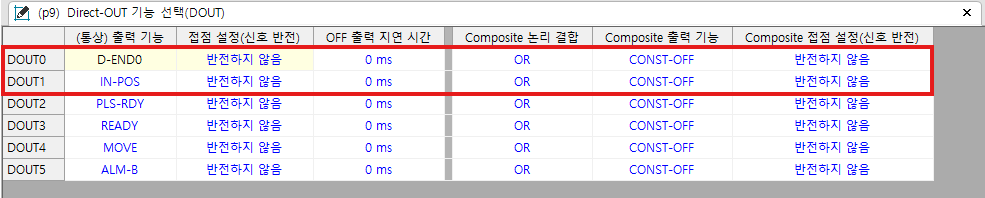
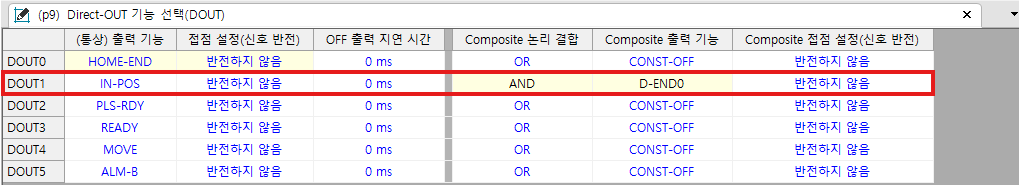
또한, 신호 상태를 제어 출력(DOUT)으로 확인하는 경우에는 composite output function을 활용하면 제어 출력 신호의 사용 점수를 절약할 수 있습니다.


[일반적인 설정 예]


지정한 운전 데이터의 완료 여부를 확인하기 위해 D-END0 출력과 IN-POS 출력을 각각 제어 출력(DOUT)에 할당합니다. 이 설정에서는 6개의 제어 출력(DOUT) 중 2개를 사용합니다.


DOUT1의 composite output function을 D-END0로 변경했습니다. 이 설정에서는 D-END0출력과 IN-POS출력이 모두 ON일 때 DOUT1이 ON됩니다. 따라서 앞에서 사용했던 DOUT0는 더 이상 필요하지 않으므로, 동작 확인에 필요한 제어 출력(DOUT)신호를 절약할 수 있습니다.


q
[Stepping]
AZ 시리즈의 HOME-END 출력은 모터가 원점에서 정지할 때 ON하는 신호인가요?
close_arrow open_arrow

HOME-END 출력은 「고속 원점 복귀 운전」, 「원점 복귀 운전」, 「위치 프리셋」의 완료 후에 ON하는 신호입니다.

위치결정 운전 등으로 모터가 원점에서 정지한 경우는 ON하지 않습니다.

모터가 원점에서 정지하고 있는지 확인하려면 AREA 출력을 사용합니다.

파라미터가 초기 설정이면 AREA 출력은 검출 위치가 원점에 있을 때 ON합니다. 이 조건은 운전의 종류에 관계없이 일정하므로 원점 복귀 운전 이외의 운전을 하는 경우에도 모터가 원점에서 정지하고 있을 때 출력을 취할 수 있습니다.

파라미터의 「AREA+위치/오프셋」과「AREA -위치/판정 거리」의 변경으로 AREA 출력의 범위를 원점 이외로 설정할 수도 있습니다. 「범위 지정 방법」이나 「판정 기준」의 파라미터도 필요에 따라 변경할 수 있습니다.

q
[Stepping]
AZ 시리즈의 동작 종료 후에 IN-POS 출력이 ON되지 않습니다. 어떤 원인을 생각할 수 있나요?
close_arrow open_arrow

IN-POS 출력이 ON되지 않는 원인으로 다음과 같은 내용이 있을 수 있습니다.


(1) 연속 SD 운전 또는 매크로 운전을 하고 있는 경우

연속 SD 운전이나 매크로 운전에서는 동작 종료 후에도 IN-POS 출력이 ON되지 않습니다.

이러한 운전의 종료 여부를 확인하려면 MOVE 출력 또는 READY 출력을 사용하십시오.


(2) STOP 입력 또는 PAUSE 입력으로 모터를 정지시킨 경우

STOP 입력 또는 PAUSE 입력에 의해 동작이 정지된 경우 IN-POS 출력은 ON되지 않습니다.

모터의 정지 여부를 확인하려면 MOVE 출력 또는 READY 출력을 사용하십시오.


(3) 기계 원점 복귀를 실행하고 있는 경우

HOME 입력에 의한 기계 원점 복귀 운전에서는 동작 종료 후에도 IN-POS 출력이 ON되지 않습니다.

운전 종료 여부를 확인하려면 HOME-END 출력을 사용하십시오.


(4) 알람이 발생한 경우

알람 발생으로 인해 동작이 정지된 경우 IN-POS 출력은 ON되지 않습니다.

알람 발생 여부를 확인하십시오.


(5) 상위 시스템과 드라이버 간 연결이 불량하거나 배선 오류가 있는 경우

드라이버 내부의 신호 상태는 서포트 소프트웨어 MEXE02의 내부 I/O 모니터에서 확인할 수 있습니다.

내부 I/O 모니터에서 IN-POS 출력이 ON으로 표시되는데도 상위 시스템에서 신호를 수신하지 못하는 경우, 상위 시스템과 드라이버 간의 연결 상태를 확인하십시오.


(6) 현재 검출 위치가 IN-POS 출력 설정 범위를 벗어난 경우

IN-POS 출력이 ON되는 출력 범위와 오프셋은 파라미터로 설정됩니다.

지령 위치에 대해 검출 위치가 파라미터로 설정된 범위를 벗어나 있으면 IN-POS 출력은 ON되지 않습니다.

현재 위치를 설정 범위 내로 조정하거나, 다음 파라미터를 조정하십시오.

- IN-POS 출력 판정 거리

- IN-POS 출력 오프셋